没有驾照的“说走就走”,萝卜快跑真把它做成了观点
观察商业多年,我发现一个规律:革命性产品出现时,我们往往看清了它的本体,却看不清它最终的用途。
初代iPhone没有3G,也没有App Store,却没人预见它今日能刷短剧、与AI对话,并重塑社会连接方式。
今天,我们与AI的对话已日常化,却仍难回答其终局:是机器人赴火星采矿,还是如《三体》智子般凝视星球。
产品的用途无法被预先规划,创新唯一可行的路径,只有持续探索。
无人驾驶正进入这样的探索期。
过去数年,行业的想象始终框定在出行、矿场、无人配送等刚需场景,直到萝卜快跑给出意外答案——与神州租车携手全球首创了无人驾驶“自驾游”服务模式。
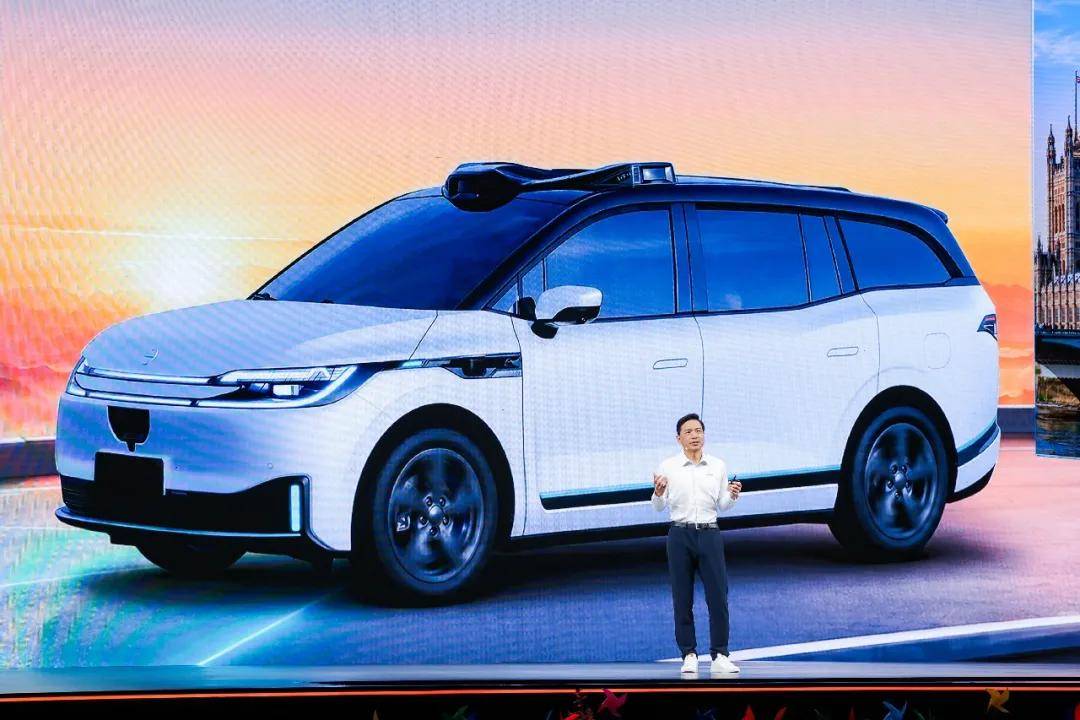
11月12日,百度创始人李彦宏在百度世界大会上表示:“很多人对我说,我也想买一辆萝卜。今天,我告诉大家你现在就可以租一辆萝卜!”
“从中国出发,向世界抵达。无人驾驶的'中国方案’,正在加速驶向全球。”
曾几何时,没有驾照、没有车,自驾游只是奢望,如今这一边界正被技术抹平。
无人车不再只是代步工具,而成为带你穿山越海、全程无忧的“旅行搭子”。
不过这项首创的意义不止于产品层面。
更深层的启示在于:无人驾驶的想象空间,远比行业过去理解的更大。
不止是一场景革命?
从用户角度看,这项首创最直接的意义,是一种朴素的“出行平权”。
过去,"无驾照、无车"是一道坚硬的事实壁垒,把大量人群挡在自驾游的门外。老人、孩子、不会开车的人、临时起意想出门的人——他们构成了旅行需求中沉默的大多数。
无人驾驶自驾游把这道壁垒变成了通路:一个人,一部手机,一辆车,一场说走就走的旅行,从此不再需要以“会开车”为前提。
这层“出行平权”值得认真看待,是因为它恰好踩中了一个更大的时代命题:AI时代,正是平权时代。
过去写一部小说、拍一部电影,需要数十年如一日的技艺打磨,是少数专业者的特权。
AI的出现,让这种"技能平权"成为现实——创作、表达、学习的门槛被空前拉低。
但如果冷静回望这场平权运动,会发现它一直有一个隐秘的边界:此前的所有平权,都局限于屏幕之内。
AI能帮你写好一篇游记,却不能替你抵达目的地;能为你规划最优路线,却不能让没有驾照的老人与孩子真正出发。
线上的能力再强大,物理世界的壁垒始终森严。
萝卜快跑无人驾驶自驾游的意义,恰恰在于第一次打破了这条边界——它让AI平权从线上走进了物理世界。
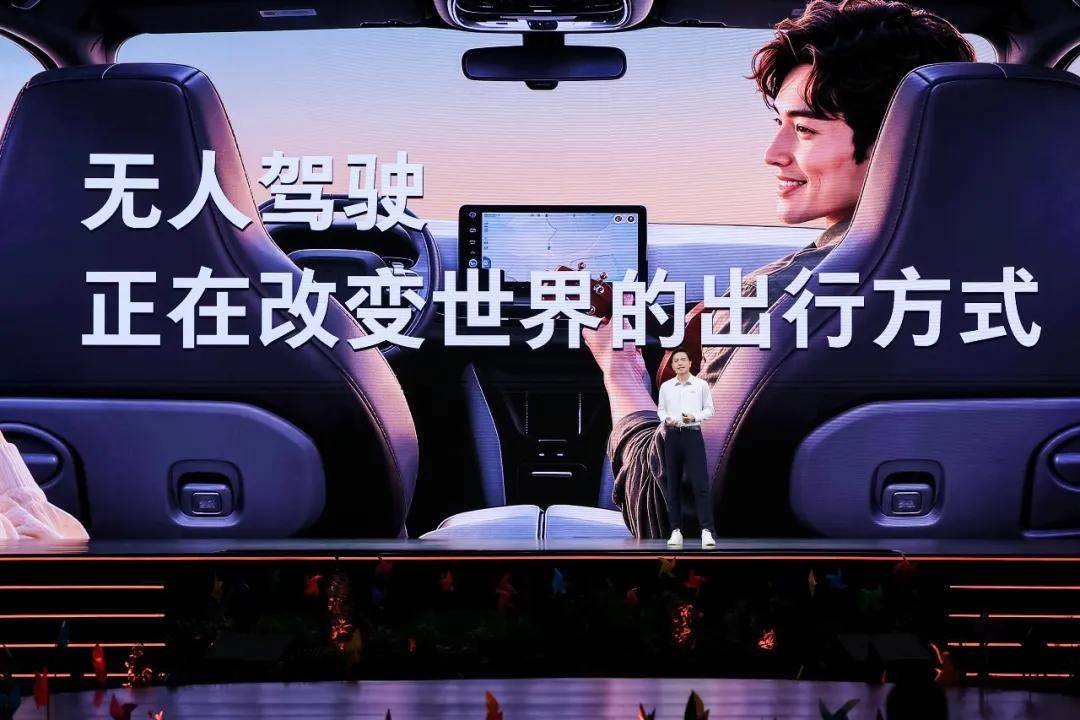
这是AI平权的一次历史性延伸:AI不再只是替你思考、替你表达的助手,而是能真正带你出发、陪你抵达的伙伴。
如果说平权回答的是“谁能出发”,那么下一个问题便是:出发的体验,会不会不同?
更深一层的意义在于,无人驾驶自驾游,完成了出行从“功能满足”到“体验创造”的跃迁。
回看出行史,技术对旅行的每一次重塑,几乎都围绕着一个"效率"主题:火车比马车快,飞机比火车快。
互联网时代,这种重塑仍在延续——旅行租车、网约车平台,本质上都是把“抵达”这件事做得更快、更便宜、更方便。
但效率的尽头,依然是任务。
过去所有的出行创新,都没有从根本上突破一件事:人是带着任务上路的。
出行始终是手段,任务才是目的。
传统自驾游,正是这种“任务式出行”的集中写照:出发前要规划路线、检查车况、准备行李。
路上长时间集中驾驶,节奏随时可能被打乱。
到了目的地,还有停车难、找酒店、搬行李、取还车一连串琐事。
一趟下来,与其说是轻松度假,不如说是体力、精力和协调成本的综合消耗。
无人驾驶自驾游,第一次改写了这个等式。
围绕自驾场景,萝卜快跑对产品体验做了全流程重构:免驾驶的导游式包车,随叫随到,不用取车还车,也不用为找停车位费心。
超大空间让行李随行,自主充电、自主停放,省心便捷;座舱内K歌、冷饮、娱乐随心享受。
不止于此,它还针对旅游场景做了深度定制:座舱自动播放并推荐沿途景点,全程自动化流程。
这些细节堆叠起来,指向一个根本性的转变:“在路上”本身便变成了体验。
当AI不只是把你从A点送到B点,而是能陪你看一路风景、赏一路人文,技术便第一次从工具变成了生活方式的一部分。
出行第一次不再以任务为终点,而以体验为目的地。
对用户与行业的意义之外,把视野再拉高一层,这项首创最深远的意义,在于它可能正把整个无人驾驶行业,推向那个期待已久的“破茧时刻”。
历史上,判断一项产品能否跨越鸿沟,有个屡试不爽的信号——它是否突破了最初的使用场景。
大疆无人机起步时,不过是航模玩家和专业团队的小众工具;直到溢出到农业植保、影视航拍等场景,它才真正成为"万能的空中平台"。
产品一旦突破原初定位,用途就会被无限重新打开。
而这一次率先捅破这层窗户纸的,是萝卜快跑。
文旅只是一个切口,但萝卜快跑借此揭示了一个更本质的事实:车不再只是运力工具,而是一个可以被重新定义的第三空间。
此前马斯克曾设想的无人驾驶的未来,是让车自己去拉人接客。
从这看,想象力依然停留在运力框架里。
而萝卜快跑的无人自驾游率先跳出了这个框架,提示了另一个方向:无人驾驶的终点,或许不在驾驶,而在体验。
不妨顺着萝卜快跑的思路大胆想象:当车不再需要人来开,它就可以是移动的咖啡店、棋牌室、小卖部……
车的用途,从此只取决于人们愿意为这样一个移动空间布置怎样的体验——而这个“体验”的可能性,正是萝卜快跑亲手打开的。
萝卜快跑为何率先“吃螃蟹”?
这项全球首创意义重大,但更值得追问的是:为什么第一个“吃螃蟹”的是萝卜快跑?
要理解这一点,先要看清“无人自驾游”难在哪里。
难的不是让车自己跑起来,而是把在通勤路网上打磨成熟的能力,搬进一片没有先例可循的开放世界。
城市无人车每天在同一片区域循环,红绿灯相位、早高峰堵点,都在持续数据积累中被磨成熟知。
自驾游面对的却是开放路网、长距离行驶、跨区域衔接,陌生环境下的不确定性成倍放大。
今天在沿海公路,明天进山;同一条路,晴天与雨雾是两种考题,旺季与深夜是两种车流。
城市里“重复一千次”换来的经验,在这里可能一次都难用上。
安全、智能与规模因此被同时抬高,而三者恰构成一个“不可能三角”:安全要靠长尾场景的充分暴露,智能要靠泛化到陌生城市的从容,规模要靠低成本、可复制的量产方案。
多派人、多跑车、多堆里程,只能缓解一角,代价是另外两角一起失衡。
三角解不开,就只能等一样东西发生变化——技术本身跨过那道门槛。
这也回答了为什么第一个掀开桌子的是萝卜快跑:技术来到了临界点。
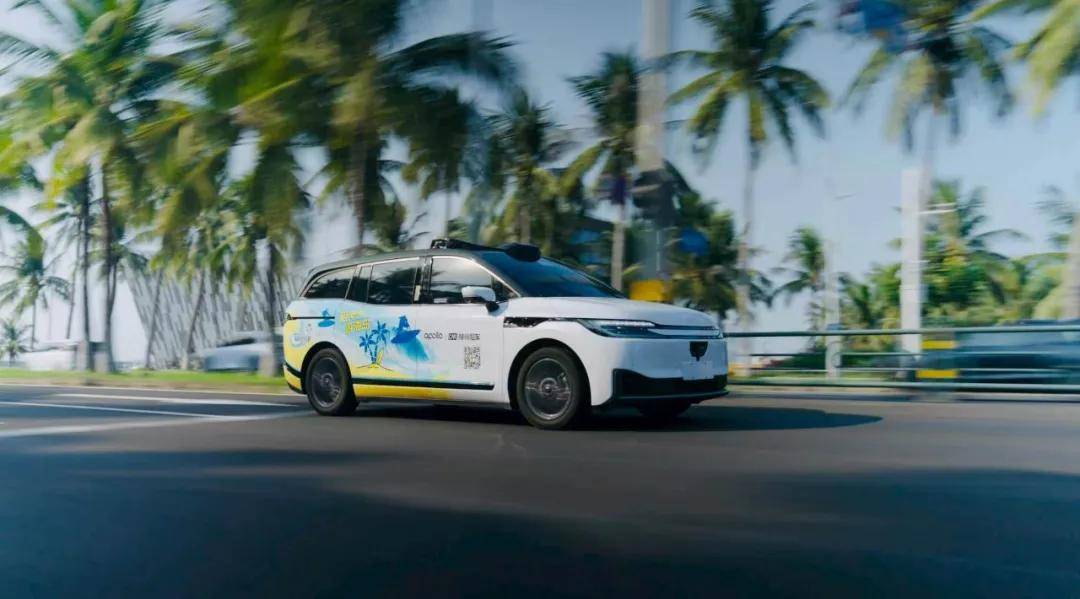
先看技术底座。萝卜快跑是中国唯一以端到端技术规模化运营L4的出行平台:累计订单超2300万单,自动驾驶里程突破3.5亿公里,其中全无人驾驶里程超2.4亿公里。
这组数字的分量不在“大”,而在“全无人”。
那些里程是系统在真实城市、真实雨雪中自己做出的每一个决定。
更关键的是,它已经开始用模型解决“还没见过”的场景。
2026年11月,百度Apollo首次披露面向物理AI的世界模型Apollo World:交通参与者被建模为会决策、会交互的AI智能体,系统实时生成相机、激光雷达的多模态观测,把“接单—载客—送达”整条行程放进虚拟世界连续推演——据行业内人士表示,其一天完成约十万公里虚拟路测,相当于带安全员实车连测三年。
这正是“不可能三角”的解法:把开放路网的长尾风险留在虚拟世界里先行消化,让AI教AI开车。
而"AI教AI"的本质,是一种隐性知识的沉淀。
过去,处理复杂路况的经验只存在于个体能力身上。
现在,这些经验被显性化,一条条沉淀到系统里。
这就是李彦宏在百度2026大会上所说的智能组织——AI时代的新厂房。
这种组织能力正如李彦宏所说,“是别人抄不走、挖不动、买不来的,这才叫护城河。”
这种“能力越过临界点、边界自行瓦解”的剧情,在别的行业已经上演过。
英伟达CUDA生态最初并不是为AI设计的,而是为了解决通用并行计算的行业痛点;但一旦通用性到达某个阈值,场景就不再需要英伟达自己去“攻克”——药物发现、数字孪生、智能制造,每一个行业自己会带着负载迁移过来。
临界点之前,所有人看到的是“场景的限制”;临界点之后,人们看到的是“场景的无限”。
当然,技术领先不是单点爆款的偶然,而是十年长期主义滚出来的雪球。
百度2013年布局无人驾驶,2017年推出全球首个自动驾驶开放平台Apollo,2021年发布萝卜快跑——十余年持续投入,滚起来的是三样东西:成本不断下探的车型、能力越来越强的模型,以及一个越跑越大的数据池。
三者互为因果,才换来今天端到端大模型、世界模型与低成本量产的体系化能力。
所以,第一个吃螃蟹的不是胆量最大者,而是能力曲线最早抵达临界点者。
无人驾驶规模爆发前夜
萝卜快跑背后的中国坐标
把无人驾驶落地文旅放回行业坐标系看,它更像一个前哨:场景开始外溢,说明无人驾驶正走向规模爆发期。
不过判断这一阶段是否到来,不能只看单点新闻,而要看几个信号是否同时出现。
眼下,行业已出现三个确定性信号。
其一,资本用估值投票,Waymo在2026年以千亿美元高估值落地,持续拉高行业热度与预期。
其二,技术路线收敛,主机厂与智驾供应商纷纷从L2跨步向L4进发,辅助驾驶被视为阶段性过渡,L4完全无人驾驶才是长期终局。
其三,格局开始定型,全球范围内美国Waymo与中国萝卜快跑跑在全球化及技术最前端,双强格局初现。
2026年6月,Autonomy AI“全球自动驾驶之路指数”中,萝卜快跑以81.7分居Robotaxi榜首,Waymo以77.6分居第二,与其它对手明显拉开。
此外,行业信心也在加码。
11月12日,李彦宏在百度世界2026大会上强调,只有四层架构技术都掌握,并实现层间适配、联合优化和垂直整合,才能做出最有价值的产品;百度是少数四层AI技术均具领先优势的公司,无人驾驶体现得最明显。
他还认为,当前具身智能大约相当于无人驾驶2016年的水平,并看好萝卜快跑前景。
在AI定义下一个时代的关口,头部企业之间的竞争往往超出一般商业竞争的范畴。
萝卜快跑的领先同样如此:它不仅在企业层面占据优势,更逐步触及中国无人驾驶在全球产业话语权和规则形成中的位置。
无人驾驶是下一代出行基础设施,谁率先跑通可复制的商业化范式,谁就更有机会参与全球出行规则书写。
这未必是短期“规则之战”,但中国玩家需要进入规则形成的牌桌。
牌桌不是喊出来的,而是被高标准市场一点点检验出来的。
萝卜快跑正在被国际市场用脚投票:在迪拜,它成为当地首个且唯一的一站式自营无人驾驶平台,迪拜王储谢赫·哈姆丹亲自乘坐无人车参会并完成象征意义的“王储第一单”。
在香港,它拿下首个无人驾驶测试牌照,实现全球首次在“右舵左行”体系中开展全无人公开道路测试,说明全球较严苛的交通规则体系之一开始向中国方案开放测试空间。
在伦敦,它联合Uber、Lyft旗下Freenow启动公开道路测试,中国无人车首次驶入覆盖全球约三分之一市场份额的右舵市场,意味着进入成熟市场核心区域。
三张选票可拆开看:王储落座是信任信号,右舵左行是规则适配检验,驶入伦敦是成熟市场准入的初步验证。
被接纳只是表象,被高标准市场接纳,才更接近规则话语权的门槛。
从这看,萝卜快跑的海外进展与自身跃迁,不只是一家企业的排名和订单。
它更是中国无人驾驶在规模爆发前夜,以高标准市场为试金石,从技术验证跨向商业化范式输出、并争取全球出行规则参与权的阶段性信号。
这不是一张榜单上的胜负,而是中国智驾开始叩击全球规则牌桌的前哨。